六维力传感器 · 研发与工程化验证中 · 暂无量产标准品 在研平台技术交流
六维力传感器 · FBG + MEMS · 力控数据系统

让机器获得可靠、
可集成、可持续验证的
力觉感知能力

芯感科技正在推进以“光力芯 OptiForce”为核心架构的六维力传感器研发,面向人形机器人、灵巧手、医疗康复与工业自动化。现阶段开放应用场景、接口边界与联合验证需求交流。
六维力传感器处于研发与工程化验证阶段暂无量产标准品与公开报价 · 目标参数以样机及原始测试数据为准
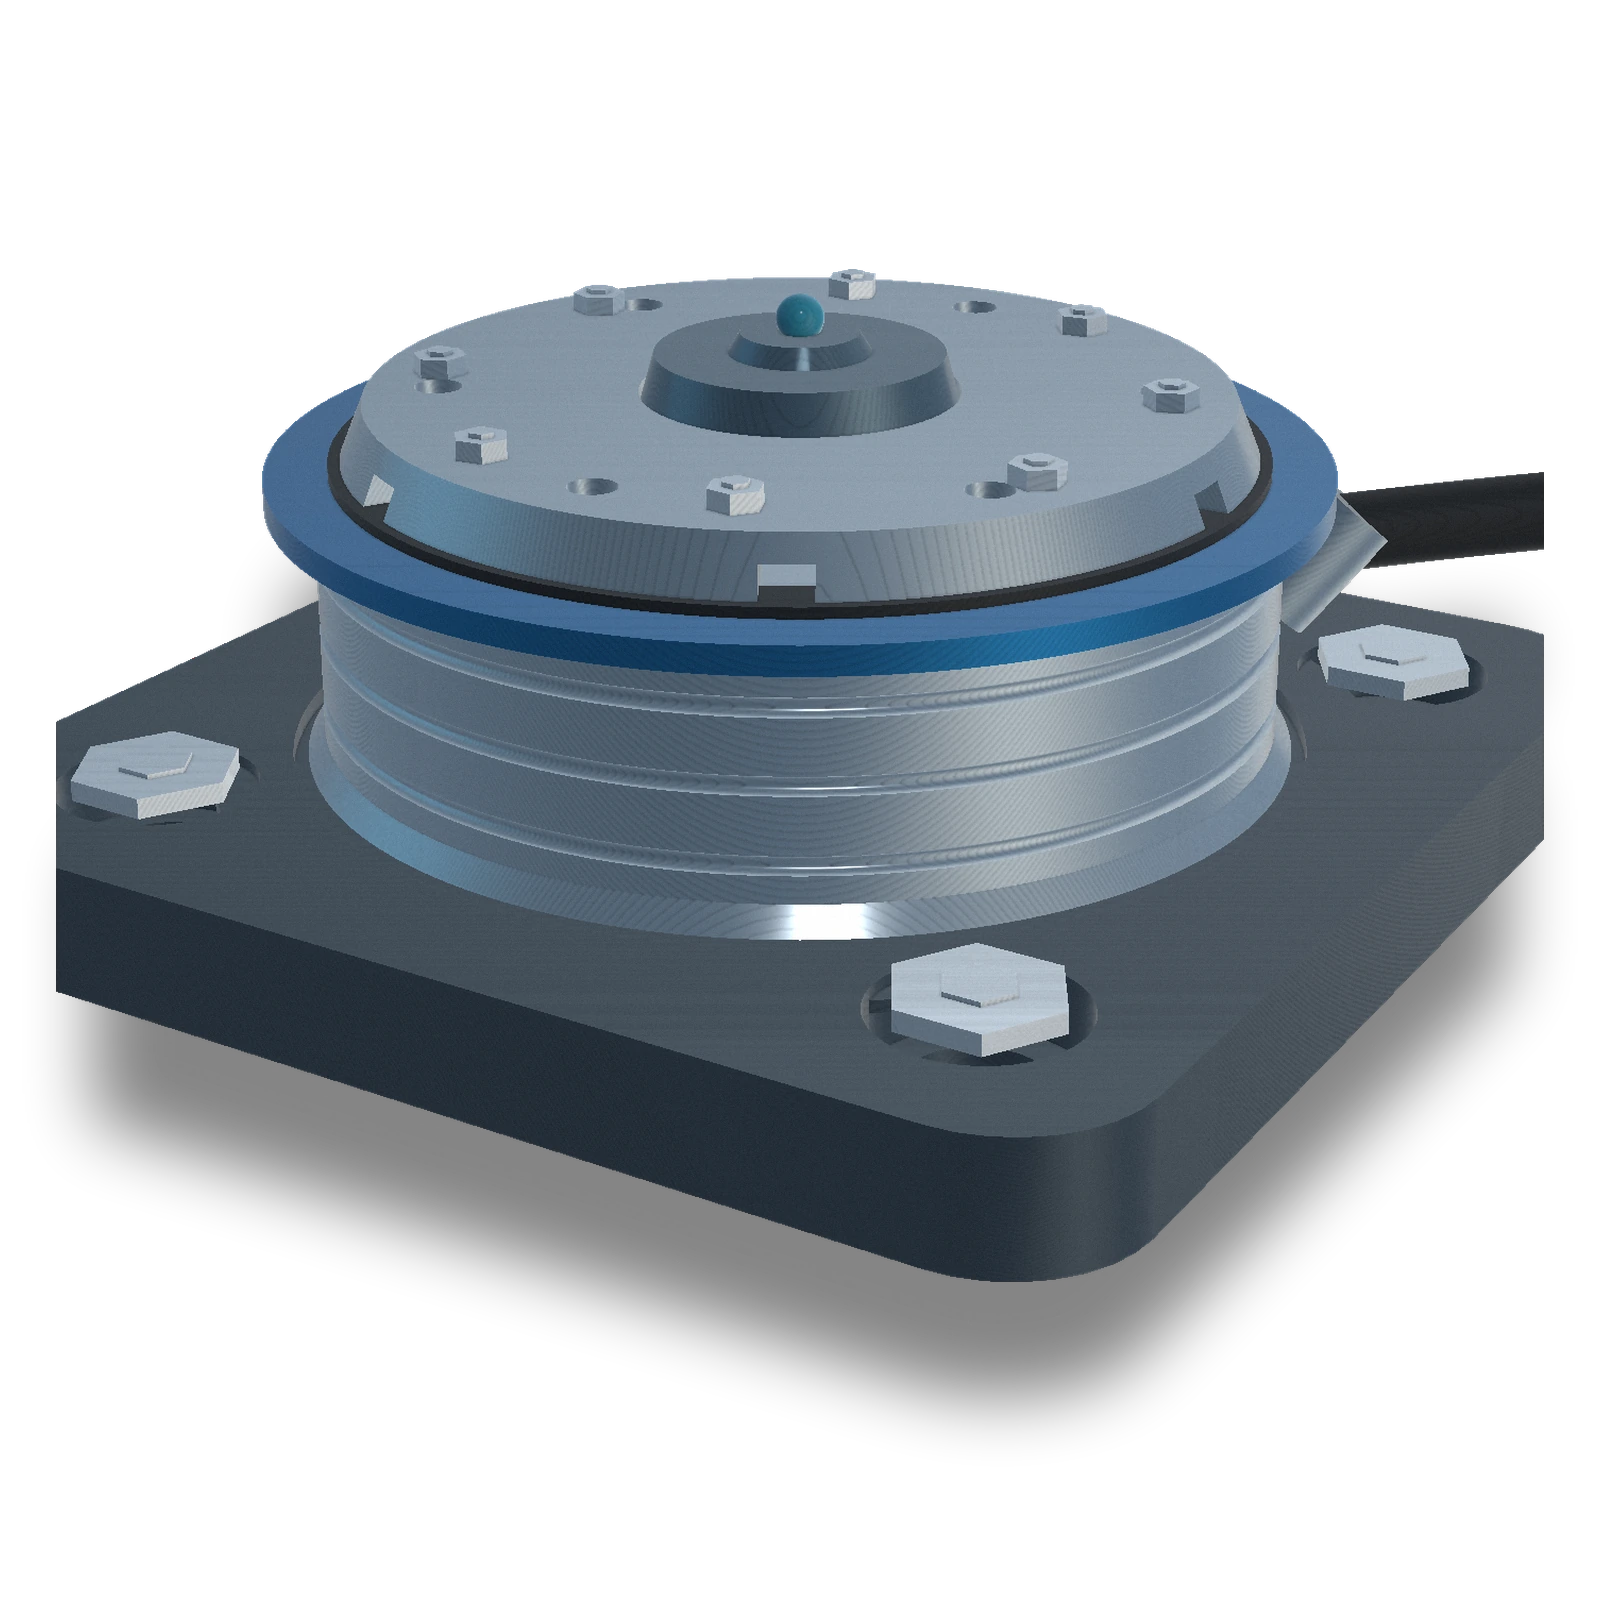
光力芯 OptiForce 六维力传感器三维结构渲染示意
FBG + MEMS融合感知架构
6-AXIS力 / 力矩
ISO 9409-1-50法兰接口路线
TARGET < 0.5% F.S.综合精度设计目标
OPTIFORCE / CONCEPT概念结构示意 · 非最终产品外观
R&D STATUS
六维力传感器处于研发与工程化验证阶段

当前暂无量产标准品、公开报价与客户案例。我们开放真实应用场景、接口边界与联合验证需求的交流。

交流需求
01
上海交大博士团队研发背景
02
晋江三创园总部与工程基地
03
武汉研发中心算法与软件平台
04
FBG + MEMS融合技术路线
01 / DEVELOPMENT ROADMAP

两条在研形态,等待工程验证

当前不是可销售的标准产品。我们围绕灵巧手、医疗康复与机器人整机的真实集成边界,逐步推进结构设计、接口定义、样机适配与标定验证。

R&D-01 / SMT 方案设计
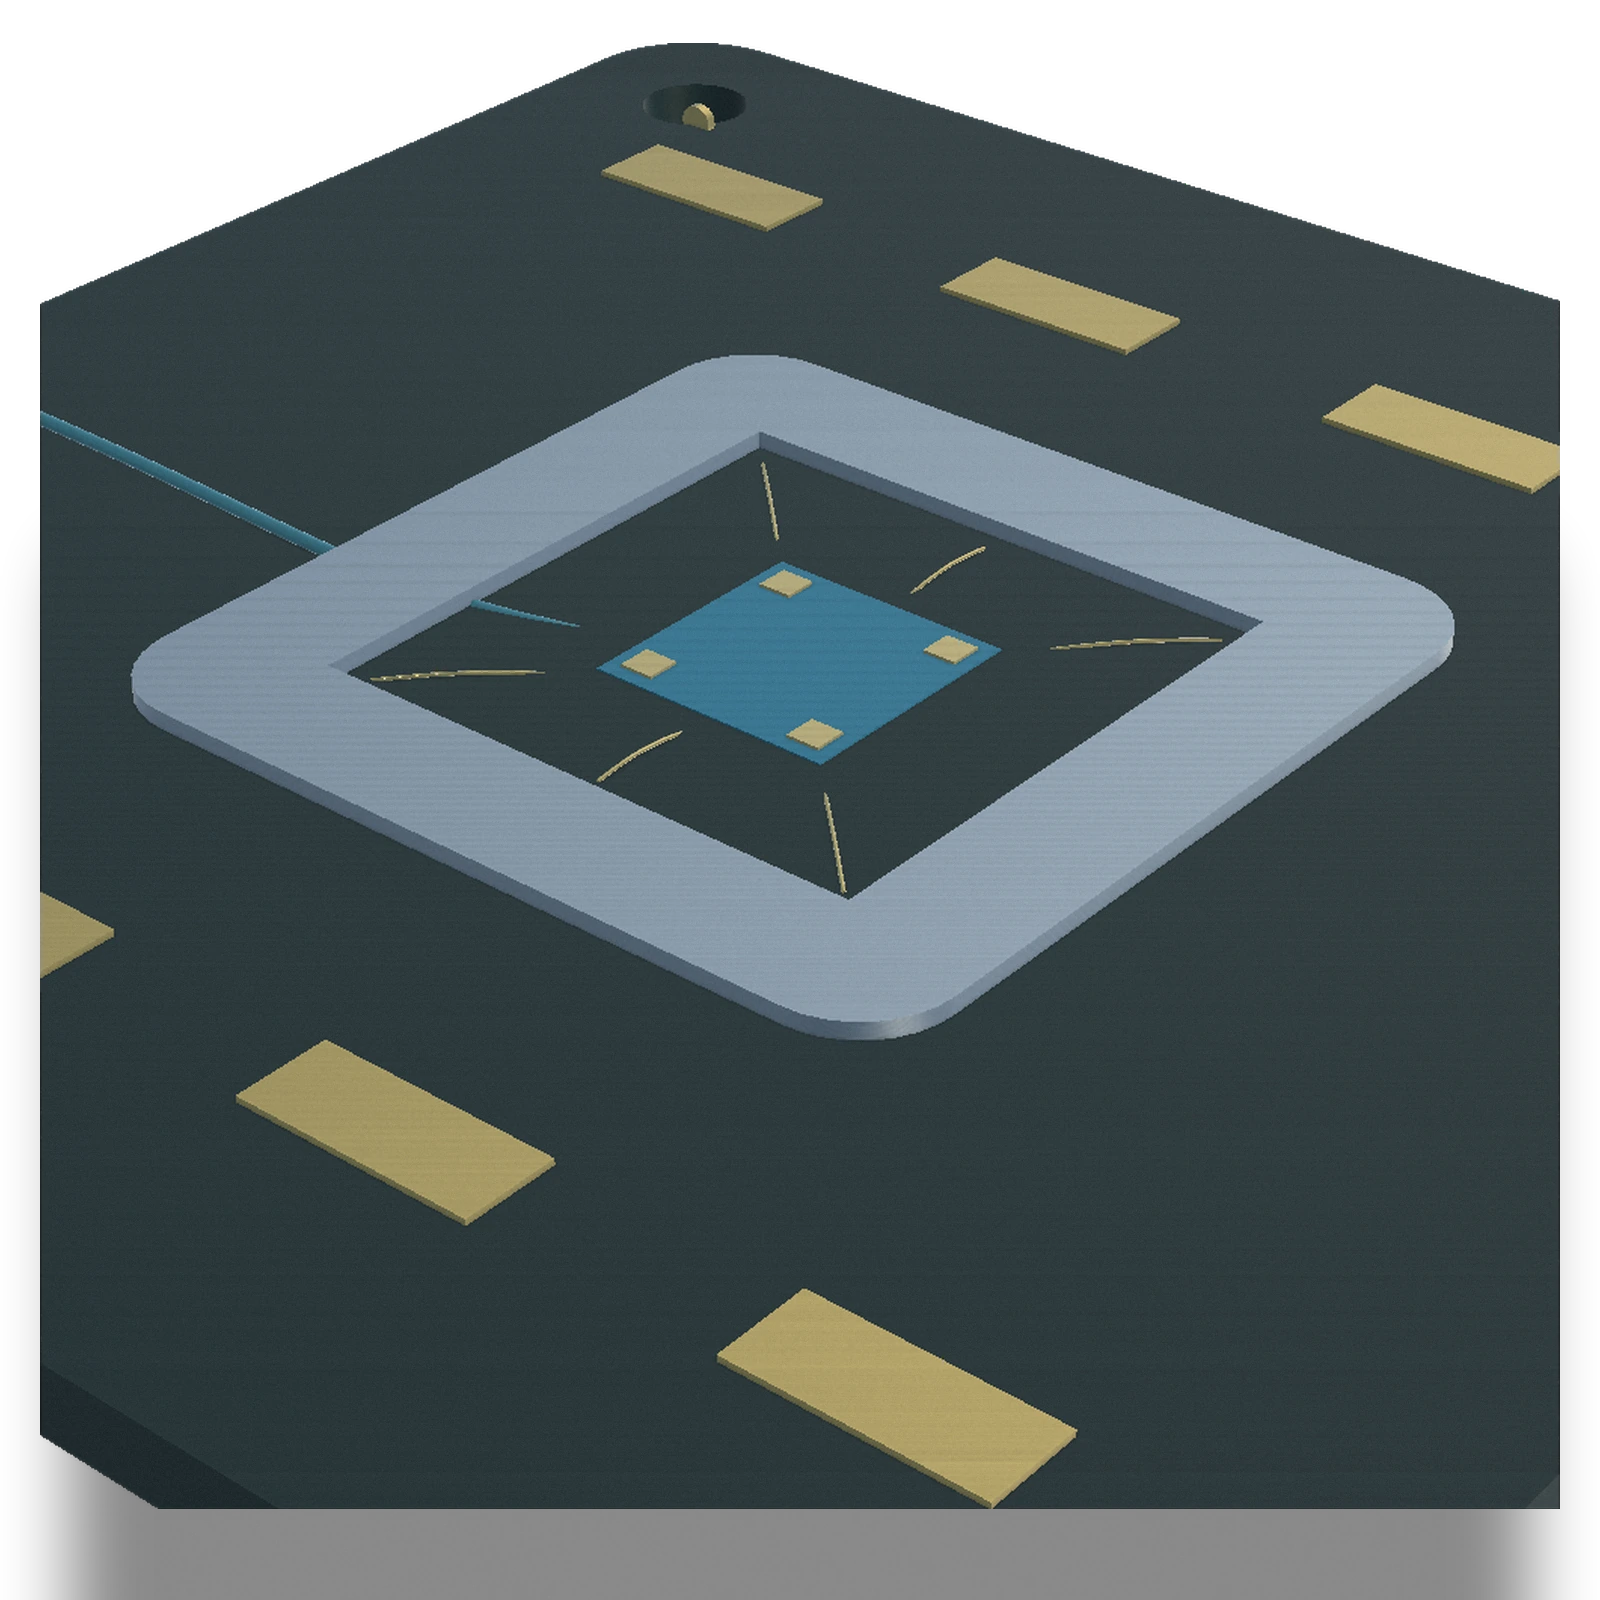
器件级 SMT 六维力传感器封装三维渲染示意

器件级 SMT

规划用于灵巧手、医疗康复与紧凑机构的微小型六维力感知方向。

目标尺寸
≥ 5.0 × 5.0 mm
集成方式
器件级贴装 / 项目定制
接口策略
随项目冻结
当前状态
方案设计 / 无样机与报价
交流应用场景
R&D-02 / FLANGE 接口定义中
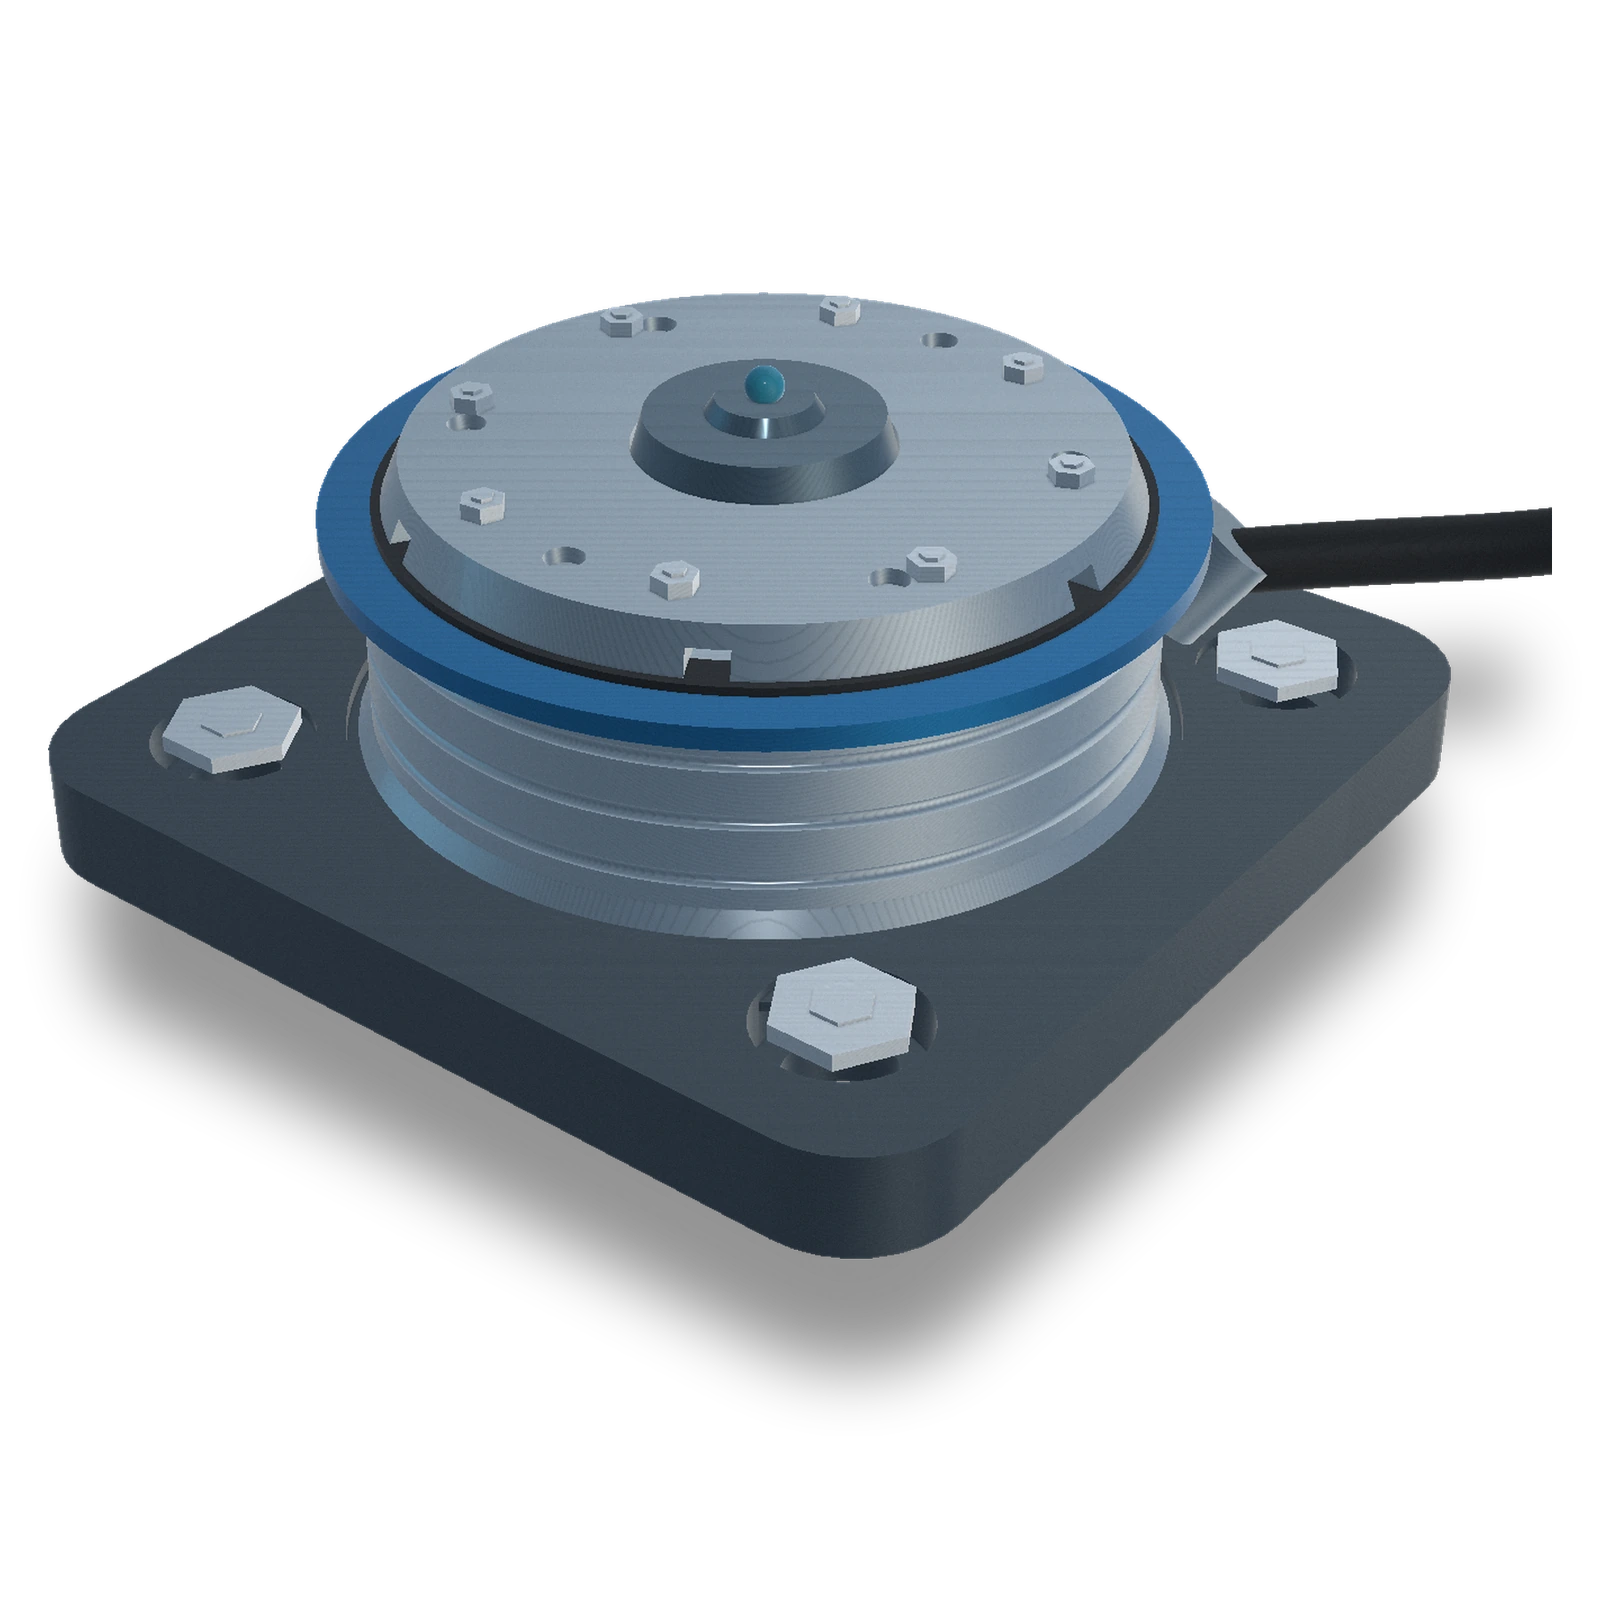
法兰模块六维力传感器三维渲染示意

法兰模块

规划用于机器人整机与工业自动化设备的标准化六维力测量方向。

目标外形
30 × 30 × 8 mm
接口路线
ISO 9409-1-50 mm
目标量程
力 ±200 N / 力矩 ±5 N·m
当前状态
接口定义 / 无样机与报价
交流接口需求
DESIGN TARGET核心设计目标
综合精度< 0.5% F.S.
测量维度Fx / Fy / Fz
Mx / My / Mz
感知架构FBG + MEMS
材料路线17-4PH / TC4

以上均为研发设计目标,不构成现有产品性能承诺;最终性能与接口以工程样机及原始测试数据为准。

功能规划NEXUS / CONCEPT SYSTEM

让六维数据从“读得到”走向“解释得清”

规划中的实时数据采集与显示系统,将面向标定、调试与验证流程,统一管理六维力/力矩数据、滤波配置与测试记录。当前仅展示界面概念。

  • 六维力 / 力矩可视化
  • 标定矩阵与滤波流程
  • 测试数据记录与导出
登记数据系统需求
NEXUS / 6-AXIS VIEWUI CONCEPT
Fx+12.4N
Fy−3.1N
Fz+84.6N
Mx+0.42N·m
My−0.18N·m
Mz+0.05N·m
SIGNAL RESPONSE / CONCEPT
02 / TECHNOLOGY PLATFORM

从物理载荷,到可解释的六维输出

光力芯 OptiForce 将 FBG 波长编码、MEMS 承载结构与标定解耦算法放进同一条信号链,沿着“可解释、可验证”的方向推进工程化。

01物理载荷

六维力 / 力矩作用于弹性结构

02FBG 感知

以光波长编码载荷变化

03MEMS 承载

微纳封装与结构分区协同

04解耦算法

K 矩阵 / LUT 与交叉敏感控制

05六维输出

Fx / Fy / Fz / Mx / My / Mz

01

抗电磁干扰

用光波长编码替代传统应变片电信号,为复杂机器人电磁环境提供另一种感知路径。

02

结构可解释

承载结构、光学耦合与应力分区协同设计,让信号变化能回到明确的机械结构。

03

可标定验证

通过结构分区与标定映射形成可追溯数据链,面向温漂、重复性与动态带宽逐步验证。

OPTIFORCE SIGNAL PATHSCHEMATIC / NOT TO SCALE
光力芯 FBG、MEMS、解耦算法与六维输出技术路线示意
技术路线示意,不构成性能承诺;实际指标以样机与原始测试数据为准。
03 / VERIFICATION

把“可验证”写进产品路线

当前处于研发与工程化阶段。我们按接口冻结、样机适配、标定测试与 POC 逐步推进,不用未经验证的参数替代工程结论。

ENGINEERING PRINCIPLE
先把工程边界说清楚,再把性能指标做出来。
预约技术交流
01
接口冻结

确认量程、尺寸、安装空间与机械电气接口

进行中
02
样机适配

完成装配、上电与系统联调

计划
03
标定测试

验证精度、温漂、重复性与动态带宽

计划
04
POC 验证

在真实应用边界中验证可用性

计划

标定与温补

围绕 K 矩阵、LUT 与交叉敏感控制建立标定流程。

测试与可靠性

以原始数据验证精度、温漂、重复性与动态响应。

04 / APPLICATIONS

从灵巧手,到工业现场

围绕不同集成边界,与机器人整机、灵巧手、医疗康复和精密制造团队共同定义力觉接口。

01

人形机器人与灵巧手

紧凑尺寸、多维力反馈与高密度集成。

微小型 · 多轴力感知
02

机器人整机与协作臂

面向末端执行器的力控与碰撞感知。

法兰接口 · 力控闭环
03

医疗康复与辅助

在接触交互中提供可解释的力觉信号。

安全交互 · 结构定制
04

工业打磨与 3C 装配

面向精密装配、打磨与过程监测。

工业集成 · 标定验证

以上为技术适配方向,不代表已交付案例或客户背书。

05 / INDUSTRIAL SERVICES
独立业务板块 · 芯感产业服务

IC 与电子元器件供应链

依托进出口资质与产业渠道,为机器人与工业客户提供 DRAM、MCU、PMIC 等器件代采、BOM 配套与合规报关支持。

BOM 配套全球代采合规报关
提交 BOM 需求
06 / ABOUT XINGAN

立足晋江,联动武汉

芯感科技(晋江)有限公司正在推进光力芯 OptiForce 六维力传感器与力控数据系统研发。核心团队来自上海交通大学,围绕结构、光学、标定、温补、固件与制造一致性构建工程能力。

总部与工程基地福建 · 晋江传感结构打样、测试校准、模组封装与跨境贸易对接
业务与研发中心湖北 · 武汉解耦算法、软件平台、DFM 评审与研发人才引进
OUR ENGINEERING VIEW
“先把工程边界说清楚,再把性能指标做出来。”
芯感科技 · 工程原则
HEADQUARTERS

晋江总部与工程基地

福建省晋江市世纪大道南段 3001 号三创园 4 幢创客大街 C 栋 101-A7

R&D CENTER

武汉业务与研发中心

湖北省武汉市洪山区

07 / CONTACT

从一个真实应用场景开始交流

六维力传感器目前处于研发与工程化验证阶段。无论您有真实应用场景、接口需求,还是 IC 与 BOM 供应链需求,都可以把边界条件发给我们,共同判断是否适合进入后续验证。
商务与技术支持info@xingantech.com.cn
总部地址福建省晋江市三创园创客大街 C 栋
芯感科技企业二维码
企业二维码扫码了解更多 / 联系芯感
R&D / PROJECT BRIEF研发阶段 · 暂无量产标准品

提交后将打开您的邮件客户端,并生成发送至 info@xingantech.com.cn 的邮件。静态演示站不存储表单数据。六维力传感器当前处于研发阶段,暂不提供标准品销售与公开报价。